Le manuel d’utilisation du M1H décrit un détecteur de boucle pour véhicules sophistiqué, conçu pour des systèmes fiables de gestion du trafic et de contrôle d’accès. Cet appareil agit comme composant essentiel pour détecter la présence ou le passage de véhicules via des boucles inductives. Comprendre ses réglages précis, ses configurations de câblage et ses indicateurs de diagnostic est indispensable pour un déploiement optimal dans des environnements tels que les parkings, les péages et les portes automatisées.
Le détecteur M1H est conçu avec une grande polyvalence à l’esprit. Sa fonction principale consiste à détecter les objets métalliques (véhicules) pénétrant dans une boucle inductive. L’appareil présente plusieurs caractéristiques clés qui renforcent son utilité. Premièrement, il intègre un mécanisme d’autodétection. Dès que l’interrupteur DIP est basculé ou que la durée de sortie de détection est modifiée, le système lance automatiquement une routine d’autodiagnostic afin de garantir que l’étalonnage correspond aux conditions environnementales.
La conception physique comprend une structure d’alignement en ABS, permettant un montage compact de l’appareil à côté des piliers ou à l’intérieur de boîtiers standards. De façon essentielle, le modèle M1H offre un temps de sortie de détection ajustable ainsi que des modes de fonctionnement réglables, configurables par l’utilisateur à l’aide de commutateurs DIP. Il prend en charge aussi bien les signaux de sortie impulsionnels que permanents, ce qui le rend adaptable à divers contrôleurs de portails et exigences logiques de barrières. Le manuel mentionne également la possibilité de modifier la fréquence de fonctionnement de la boucle afin d’éviter les interférences avec des boucles adjacentes ou avec des perturbations environnementales — une fonctionnalité cruciale dans les installations multi-voies.
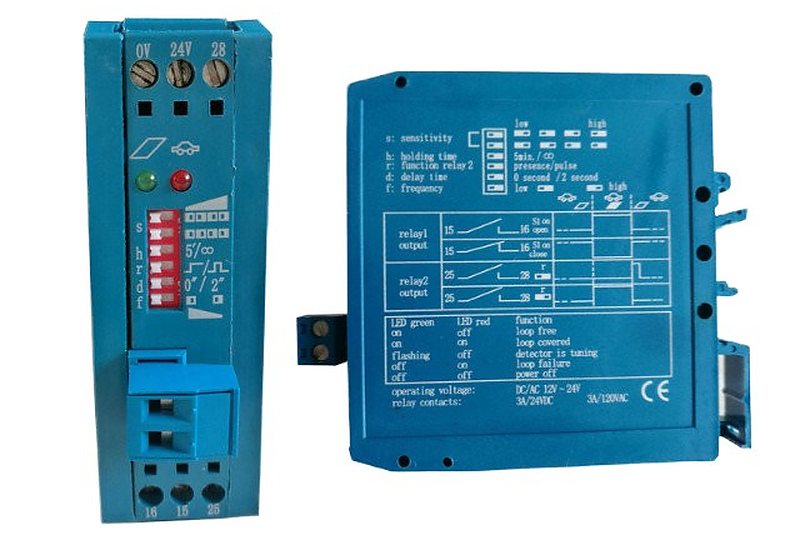
Le schéma de raccordement fourni dans le manuel illustre la topologie de câblage standard. Le détecteur fonctionne sous une alimentation électrique alternative ou continue comprise entre 12 et 24 volts. Le faisceau de câblage relie les bornes de la boucle, les entrées d’alimentation et les sorties relais.
Il existe deux sorties relais distinctes (relais 1 et relais 2). Le relais 1 est généralement configuré pour la logique de détection principale, contrôlant souvent la barrière ou le système d’accès. Le relais 2 peut être configuré comme sortie secondaire, souvent utilisée pour signaler des états spécifiques tels que « Présence » ou « Impulsion ».
Un aspect critique du câblage concerne la configuration du cavalier. Le manuel précise que, lorsque le cavalier est ouvert (non connecté), la logique de sortie est « normalement ouvert » (NO). Dans cet état, les broches du relais restent déconnectées (ouvertes) en l’absence de véhicule. Lorsqu’un véhicule entre dans la boucle, les deux broches entrent en conduction (ferment le circuit), activant ainsi la sortie. À l’inverse, lorsque le cavalier est connecté à l’extrémité « Close », la logique s’inverse en « normalement fermé » (NC) : les broches sont alors en conduction par défaut en l’absence de véhicule et se déconnectent lorsqu’un véhicule entre dans la boucle.
En outre, la fonction des broches de sortie varie. Le manuel précise que le mode « impulsion » sur la broche 25 ou 28 est déterminé par le commutateur DIP 4. Si DIP 4 est positionné sur OFF, la sortie agit comme une impulsion : après que le véhicule quitte la boucle, le relais se déclenche après un temps d’activation de 1 seconde. Si DIP 4 est positionné sur ON, les deux broches s’activent après le passage du véhicule sur la boucle, produisant ainsi une impulsion retardée plutôt qu’une impulsion anticipée.
Un étalonnage correct est essentiel pour éviter les détections erronées ou les véhicules non détectés. Le M1H offre quatre niveaux de sensibilité, réglables à l’aide des commutateurs DIP 1 et 2 situés sur le panneau avant. Ces réglages sont intitulés « Higher », « High », « Low » et « Lower ». Le manuel indique que, si un véhicule ne déclenche pas de réponse lors des tests, la sensibilité doit être augmentée. Une sensibilité élevée est généralement utilisée pour les petits véhicules ou lorsque la boucle est physiquement petite, tandis qu’une sensibilité réduite aide à prévenir les interférences provenant de boucles adjacentes ou de bruits environnementaux.
Le réglage de la fréquence constitue une autre protection contre les interférences. L’appareil propose deux plages de fréquence, commandées par le commutateur DIP 6. En choisissant des fréquences différentes sur des boucles adjacentes, les installateurs peuvent minimiser le risque de « crosstalk », phénomène où le champ magnétique d’une boucle interfère avec le détecteur d’une autre boucle. Cela revêt une importance particulière dans les zones de stationnement à forte densité.
Le concept de « temps de présence » désigne la durée pendant laquelle le détecteur maintient le signal de sortie après l’arrêt du véhicule. Ce paramètre est contrôlé par le commutateur DIP 3. Le manuel définit deux modes distincts.
Lorsque le commutateur DIP 3 est positionné sur OFF, le temps de présence est limité. Plus précisément, le détecteur maintient le signal pendant un maximum de 5 minutes. Si un véhicule reste sur la boucle plus longtemps, le détecteur suppose que le véhicule a quitté la zone ou qu’une défaillance s’est produite, et il revient automatiquement à l’état « sans véhicule ». Cela évite un signal de sortie bloqué qui pourrait paralyser un système de portail.
Inversement, lorsque le commutateur DIP 3 est positionné sur ON, le temps de présence est illimité. Cela signifie que tant que le véhicule est physiquement présent sur la boucle, le détecteur maintiendra indéfiniment le signal de sortie. Ce mode est fréquemment utilisé dans des applications à sécurité renforcée, où le portail ne doit en aucun cas se fermer tant que le véhicule est présent.
En outre, le commutateur DIP 5 régule le comportement de sortie du signal en ce qui concerne le délai. Si le commutateur DIP 5 est réglé sur OFF, la sortie du signal est immédiate dès qu’un véhicule entre dans la boucle. Si le commutateur DIP 5 est réglé sur ON, un délai est introduit : le signal n’est émis qu’après que le véhicule a été présent pendant deux secondes. Cette sortie différée peut être utile pour éviter les déclenchements intempestifs dus à des mouvements rapides près du bord de la boucle ou au passage de piétons.
Le détecteur M1H est équipé d’un système double d’indicateurs LED (vert et rouge) fournissant des mises à jour en temps réel de l’état.
Lors de la mise sous tension, les deux LED participent au processus d’autocalibration. La LED verte clignote tandis que la LED rouge s’éteint. Pendant cette phase d’une seconde, il est essentiel qu’aucun véhicule ne soit présent sur la boucle, car le détecteur établit une référence. Si un véhicule se trouve sur la boucle à ce moment-là, l’étalonnage sera incorrect.
Une fois l’étalonnage terminé, la DEL verte cesse de clignoter et la DEL rouge reste éteinte, indiquant que le détecteur est prêt à fonctionner. Lorsqu’un véhicule entre dans la zone de détection, la DEL rouge s’allume. Si la DEL rouge est allumée et la DEL verte éteinte, cela signifie qu’un véhicule est actuellement détecté. Le manuel mentionne également un état de diagnostic où la DEL verte est éteinte et la DEL rouge allumée, ce qui indique que le détecteur « ne peut pas détecter les boucles » — probablement en raison d’un défaut du fil de boucle, tel qu’un court-circuit ou une rupture.
Pour assurer une longue durée de vie et une compatibilité optimale, les installateurs doivent respecter scrupuleusement les spécifications techniques. Le M1H fonctionne avec une alimentation électrique alternative ou continue de 12 à 24 V. Le relais de sortie est dimensionné pour 120 V~ / 3 A~, ce qui lui permet de piloter des tensions de commande standard pour portails. La plage de température de fonctionnement est robuste, allant de ‑20 °C à +70 °C, ce qui le rend adapté aux installations extérieures dans des climats variés.
L’appareil prend en charge une plage d’inductance de boucle de 50 à 800 microhenrys (µH), bien qu’il soit optimisé pour une plage de 100 à 300 µH. La fréquence de fonctionnement varie entre 20 et 130 kHz. Sur le plan physique, l’unité est compacte, mesurant 79 mm × 22,5 mm × 90 mm, ce qui permet de l’intégrer facilement dans des boîtiers de commande standards.
En résumé, le manuel utilisateur du M1H décrit une solution de détection de véhicules hautement configurable et robuste. Que ce soit la possibilité d’inverser la logique des relais à l’aide de cavaliers ou le contrôle précis de la sensibilité et des délais de détection de présence, le M1H offre la flexibilité requise par les systèmes modernes de gestion du trafic. Une attention appropriée aux réglages des commutateurs DIP et aux diagnostics par LED garantit une installation stable et efficace.
 Actualités chaudes
2026-03-11
Copyright © 2026 Chisung Intelligence Technology (Shenzhen) Co., Limited All rights reserved. - POLITIQUE DE CONFIDENTIALITÉ
 EN