Die M1H-Benutzeranleitung beschreibt einen hochentwickelten Fahrzeugschleifendetektor, der für zuverlässige Verkehrsmanagement- und Zutrittskontrollsysteme konzipiert ist. Dieses Gerät fungiert als zentraler Bestandteil zur Erkennung des Vorhandenseins oder der Durchfahrt von Fahrzeugen über induktive Schleifen. Das Verständnis seiner fein abgestimmten Einstellungen, Verdrahtungskonfigurationen und Diagnoseanzeigen ist entscheidend für einen optimalen Einsatz in Umgebungen wie Parkplätzen, Mautstellen und automatisierten Toren.
Der M1H-Detektor ist mit Blick auf Vielseitigkeit konzipiert. Seine Hauptfunktion besteht darin, metallische Objekte (Fahrzeuge) zu erkennen, die eine induktive Schleife betreten. Das Gerät verfügt über mehrere Schlüsselfunktionen, die seine Einsatzfähigkeit verbessern. Erstens nutzt es einen Selbsterkennungsmechanismus. Sobald der DIP-Schalter umgelegt oder die Präsenz-Ausgabezeit geändert wird, startet das System automatisch eine Selbsttest-Routine, um sicherzustellen, dass die Kalibrierung den Umgebungsbedingungen entspricht.
Das physische Design umfasst eine ABS-Ausrichtungsstruktur, die eine kompakte Montage des Geräts neben Säulen oder innerhalb standardisierter Gehäuse ermöglicht. Entscheidend ist, dass das M1H eine einstellbare Präsenz-Ausgabezeit und betriebsartabhängige Arbeitsmodi bietet, die der Anwender über DIP-Schalter konfigurieren kann. Es unterstützt sowohl Impuls- als auch Dauer-Ausgabesignale und ist daher anpassungsfähig an verschiedene Torsteuerungen und Barrierenlogiken. Die Bedienungsanleitung weist zudem auf die Möglichkeit hin, die Arbeitshäufigkeit der Schleife zu ändern, um Übersprechen mit benachbarten Schleifen oder Umgebungsstörungen zu vermeiden – eine entscheidende Funktion bei Mehrspuraufbauten.
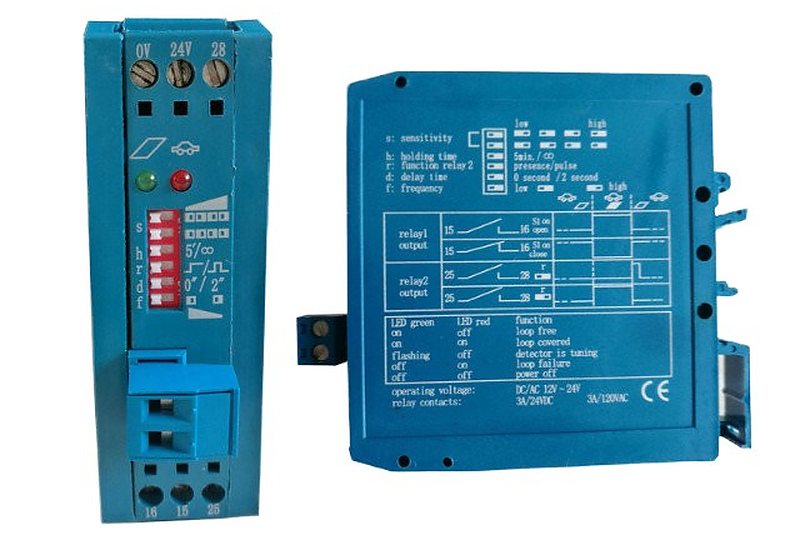
Das Verknüpfungsdiagramm in der Bedienungsanleitung veranschaulicht die Standardverdrahtungstopologie. Der Detektor arbeitet mit einer Stromversorgung im Bereich von Wechsel- oder Gleichspannung 12 bis 24 Volt. Der Verkabelungssatz verbindet die Schleifenterminals, die Stromversorgungseingänge und die Relaisausgänge.
Es gibt zwei unterschiedliche Relaisausgänge (Relais 1 und Relais 2). Relais 1 ist typischerweise für die primäre Erkennungslogik konfiguriert, oft zur Steuerung des Schrankentors oder des Zutrittssystems. Relais 2 kann als sekundärer Ausgang konfiguriert werden, häufig zur Signalisierung spezifischer Zustände wie „Presence“ oder „Pulse“.
Ein kritischer Aspekt der Verdrahtung ist die Jumper-Draht-Konfiguration. Die Anleitung besagt, dass bei geöffnetem Jumper-Draht (nicht verbunden) die Ausgangslogik „Normally Open“ (NO) ist. In diesem Zustand bleiben die Relaiskontakte getrennt (offen), solange kein Fahrzeug anwesend ist. Wenn ein Fahrzeug in die Schleife einfährt, ziehen die beiden Kontakte zusammen (schließen den Stromkreis) und aktivieren so den Ausgang. Umgekehrt kehrt sich die Logik um, wenn der Jumper-Draht mit dem „Close“-Anschluss verbunden wird, wodurch sie auf „Normally Closed“ (NC) umschaltet. Das bedeutet, dass die Kontakte standardmäßig (bei Abwesenheit eines Fahrzeugs) zusammengeschaltet sind (leiten) und sich trennen, sobald ein Fahrzeug in die Schleife einfährt.
Darüber hinaus variiert die Funktion der Ausgangspins. Das Handbuch weist darauf hin, dass der „Puls“-Modus an Pin 25 oder 28 durch DIP 4 bestimmt wird. Ist DIP 4 auf OFF gestellt, wirkt der Ausgang als Puls: Nachdem das Fahrzeug die Schleife verlassen hat, trennt das Relais nach einer Einschaltverzögerung von 1 Sekunde. Ist DIP 4 auf ON gestellt, ziehen beide Pins nach dem Durchfahren des Fahrzeugs durch die Schleife an und erzeugen so einen Folgepuls statt eines Vorlaufpulses.
Eine ordnungsgemäße Kalibrierung ist entscheidend, um falsche Erkennungen oder nicht erkannte Fahrzeuge zu vermeiden. Das M1H bietet vier Empfindlichkeitsstufen, die über die DIP-Schalter 1 und 2 auf der Frontplatte eingestellt werden können. Diese Einstellungen sind mit „Higher“, „High“, „Low“ und „Lower“ beschriftet. Die Bedienungsanleitung weist darauf hin, dass bei einem Test, bei dem ein Fahrzeug keine Reaktion auslöst, die Empfindlichkeit erhöht werden sollte. Hohe Empfindlichkeit wird typischerweise bei kleinen Fahrzeugen oder bei physisch kleinen Schleifen verwendet, während niedrigere Empfindlichkeit hilft, Störungen durch benachbarte Schleifen oder Umgebungsgeräusche zu vermeiden.
Die Frequenzeinstellung stellt eine weitere Schutzmaßnahme gegen Störungen dar. Das Gerät bietet zwei Frequenzvarianten, die über DIP 6 gesteuert werden. Durch die Auswahl unterschiedlicher Frequenzen für benachbarte Schleifen können Installateure das Risiko von „Cross-Talk“ minimieren – also der Störung des Detektors einer Schleife durch das Magnetfeld einer anderen Schleife. Dies ist insbesondere in Parkflächen mit hoher Dichte besonders wichtig.
Der Begriff „Anwesenheitsdauer“ bezieht sich darauf, wie lange der Detektor das Ausgangssignal nach dem Stillstand des Fahrzeugs aufrechterhält. Dies wird durch DIP 3 gesteuert. Die Bedienungsanleitung definiert zwei unterschiedliche Betriebsarten.
Wenn DIP 3 auf die OFF-Position gestellt ist, ist die Anwesenheitsdauer begrenzt. Konkret hält der Detektor das Signal maximal 5 Minuten lang aufrecht. Bleibt ein Fahrzeug länger als diese Zeit auf der Schleife, geht der Detektor davon aus, dass das Fahrzeug den Bereich verlassen hat oder ein Fehler vorliegt, und setzt sich automatisch in den Zustand „ohne Fahrzeug“ zurück. Dadurch wird ein blockiertes Ausgangssignal verhindert, das ein Tor-System lahmlegen könnte.
Umgekehrt ist bei DIP 3 in der ON-Position die Anwesenheitsdauer unbegrenzt. Das bedeutet: Solange sich das Fahrzeug physisch auf der Schleife befindet, hält der Detektor das Ausgangssignal unbefristet aufrecht. Diese Betriebsart wird häufig für fehlersichere Anwendungen genutzt, bei denen das Tor unter keinen Umständen schließen darf, solange ein Fahrzeug anwesend ist.
Zusätzlich steuert DIP 5 das Verhalten der Signalausgabe hinsichtlich der Verzögerung. Wenn DIP 5 auf OFF gestellt wird, erfolgt die Signalausgabe sofort, sobald das Fahrzeug die Schleife betritt. Wenn DIP 5 auf ON gestellt wird, wird eine Verzögerung eingeführt, sodass das Signal erst ausgegeben wird, nachdem das Fahrzeug zwei Sekunden lang anwesend war. Diese verzögerte Ausgabe kann nützlich sein, um Fehlauslösungen durch schnelle Bewegungen nahe dem Schleifenrand oder vorbeigehende Fußgänger zu vermeiden.
Das M1H verfügt über ein zweifaches LED‑Anzeigesystem (grün und rot), das Echtzeit‑Statusaktualisierungen bereitstellt.
Während des Einschaltvorgangs spielen beide LEDs eine Rolle beim Selbstkalibrierungsprozess. Die grüne LED blinkt, während die rote LED erlischt. Während dieser einsekündigen Phase ist es entscheidend, dass sich keine Fahrzeuge auf der Schleife befinden, da der Detektor eine Referenzbasis ermittelt. Befindet sich während dieser Zeit ein Fahrzeug auf der Schleife, ist die Kalibrierung fehlerhaft.
Sobald die Kalibrierung abgeschlossen ist, hört die grüne LED auf zu blinken und die rote LED bleibt ausgeschaltet, was anzeigt, dass der Detektor betriebsbereit ist. Wenn ein Fahrzeug in den Arbeitszustand eintritt, leuchtet die rote LED auf. Ist die rote LED eingeschaltet und die grüne ausgeschaltet, bedeutet dies, dass das Fahrzeug aktuell erfasst wird. Die Bedienungsanleitung verweist zudem auf einen Diagnosezustand, bei dem die grüne LED aus- und die rote LED eingeschaltet ist; dies signalisiert, dass der Detektor „die Schleifen nicht erkennen kann“ – wahrscheinlich aufgrund eines Fehlers in der Schleifendrahtverbindung, beispielsweise durch einen Kurzschluss oder einen Bruch.
Um Langlebigkeit und Kompatibilität sicherzustellen, müssen Installateure die technischen Spezifikationen einhalten. Das M1H arbeitet mit einer Stromversorgung von AC/DC 12–24 V. Das Ausgangsrelais ist für 120 V / 3 A AC ausgelegt und somit in der Lage, gängige Torsteuerspannungen zu bewältigen. Der Betriebstemperaturbereich ist robust und reicht von −20 °C bis +70 °C, wodurch das Gerät für Außeneinbauten unter unterschiedlichen klimatischen Bedingungen geeignet ist.
Das Gerät unterstützt eine Schleifeninduktivitätsbandbreite von 50 bis 800 Mikrohenry (µH), ist jedoch für 100 bis 300 µH optimiert. Die Arbeitsfrequenz liegt zwischen 20 und 130 kHz. Bauphysikalisch ist das Gerät kompakt mit den Abmessungen 79 mm × 22,5 mm × 90 mm und passt daher problemlos in Standard-Steuerkästen.
Zusammenfassend beschreibt das M1H-Benutzerhandbuch eine hochgradig konfigurierbare und robuste Fahrzeugerkennungslösung. Von der Möglichkeit, die Relaislogik mithilfe von Jumpern umzukehren, bis hin zur feingranularen Steuerung von Empfindlichkeit und Anwesenheitsdauer bietet das M1H die Flexibilität, die moderne Verkehrssteuerungssysteme erfordern. Eine sorgfältige Beachtung der DIP-Schalter-Einstellungen sowie der LED-Diagnose gewährleistet eine stabile und effiziente Installation.
 Aktuelle Nachrichten
2026-03-11
Copyright © 2026 Chisung Intelligence Technology (Shenzhen) Co., Limited All rights reserved. - DATENSCHUTZRICHTLINIE
 EN