Hướng dẫn sử dụng M1H trình bày chi tiết về bộ dò vòng xe hơi tiên tiến, được thiết kế nhằm đảm bảo hiệu quả trong các hệ thống quản lý giao thông và kiểm soát ra vào. Thiết bị này hoạt động như một thành phần then chốt để phát hiện sự hiện diện hoặc việc đi qua của phương tiện bằng các vòng cảm ứng. Việc hiểu rõ các thiết lập tinh vi, cách đấu nối dây và các chỉ báo chẩn đoán là điều thiết yếu để triển khai tối ưu trong các môi trường như bãi đậu xe, trạm thu phí và cổng tự động.
Bộ dò M1H được thiết kế nhằm tối ưu tính linh hoạt. Chức năng chính của thiết bị là phát hiện các vật thể kim loại (xe cộ) khi chúng đi vào vòng cảm ứng. Thiết bị sở hữu nhiều tính năng nổi bật giúp nâng cao hiệu quả sử dụng. Thứ nhất, nó áp dụng cơ chế tự chẩn đoán. Mỗi khi công tắc DIP được chuyển đổi hoặc thời gian đầu ra báo hiện diện được điều chỉnh, hệ thống sẽ tự động khởi chạy quy trình tự chẩn đoán để đảm bảo việc hiệu chuẩn phù hợp với điều kiện môi trường.
Thiết kế vật lý bao gồm cấu trúc căn chỉnh bằng nhựa ABS, cho phép lắp đặt thiết bị một cách gọn gàng dọc theo các cột hoặc bên trong các vỏ bọc tiêu chuẩn. Đặc biệt, mô-đun M1H cung cấp thời gian đầu ra phát hiện có thể điều chỉnh và các chế độ hoạt động linh hoạt, có thể được người dùng cấu hình thông qua công tắc DIP. Thiết bị hỗ trợ cả tín hiệu đầu ra xung lẫn tín hiệu đầu ra liên tục, giúp thích ứng với nhiều loại bộ điều khiển cổng và yêu cầu logic barie khác nhau. Sách hướng dẫn cũng nêu rõ khả năng thay đổi tần số làm việc của vòng cảm biến nhằm tránh nhiễu chéo với các vòng lân cận hoặc nhiễu từ môi trường — tính năng thiết yếu trong các hệ thống lắp đặt nhiều làn.
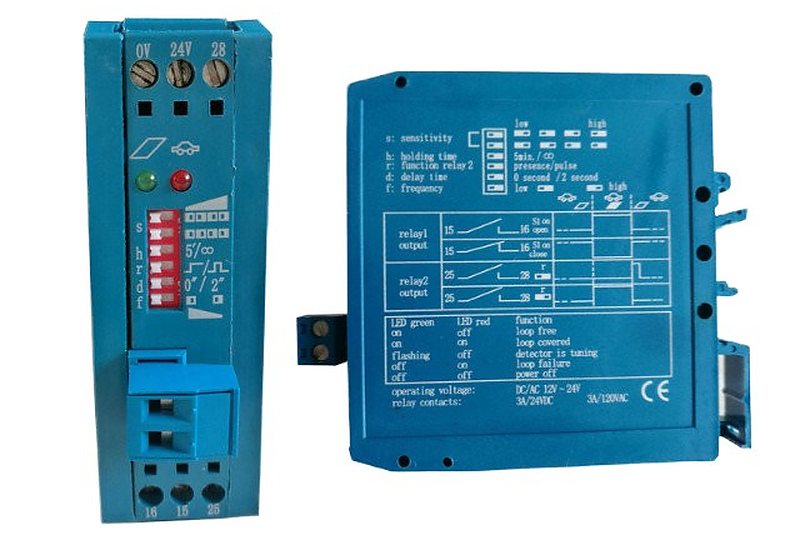
Sơ đồ kết nối trong sách hướng dẫn minh họa bố trí đi dây tiêu chuẩn. Bộ dò hoạt động với nguồn điện xoay chiều/một chiều từ 12 đến 24 vôn. Dây cáp kết nối các đầu cực vòng cảm biến, đầu vào nguồn và đầu ra rơ-le.
Có hai đầu ra rơ-le riêng biệt (Rơ-le 1 và Rơ-le 2). Rơ-le 1 thường được cấu hình cho logic phát hiện chính, thường điều khiển cổng chắn hoặc hệ thống truy cập. Rơ-le 2 có thể được cấu hình làm đầu ra phụ, thường dùng để báo hiệu các trạng thái cụ thể như "Hiện diện" hoặc "Xung".
Một khía cạnh quan trọng của việc đi dây là cấu hình dây nhảy (jumper wire). Hướng dẫn sử dụng nêu rõ rằng khi dây nhảy ở trạng thái hở (không nối), logic đầu ra là "hở bình thường" (NO). Trong trạng thái này, các chân rơ-le vẫn ở trạng thái ngắt (hở) khi không có xe. Khi một chiếc xe vào vùng cảm biến, hai chân này sẽ đóng mạch (kết nối), kích hoạt đầu ra. Ngược lại, khi dây nhảy được nối vào đầu "đóng" (Close), logic sẽ đảo ngược thành "đóng bình thường" (NC). Điều này có nghĩa là các chân này ở trạng thái đóng mạch (dẫn điện) theo mặc định khi không có xe, và ngắt mạch khi một chiếc xe vào vùng cảm biến.
Hơn nữa, chức năng của các chân đầu ra thay đổi. Sổ tay nhấn mạnh rằng chế độ "xung" trên chân 25 hoặc 28 được xác định bởi DIP 4. Nếu DIP 4 được đặt ở vị trí TẮT, đầu ra hoạt động như một xung; khi xe rời khỏi vòng cảm biến, rơ-le ngắt kết nối sau thời gian hút vào kéo dài 1 giây. Nếu DIP 4 được đặt ở vị trí BẬT, hai chân này sẽ hút vào sau khi xe đi qua vòng cảm biến, tạo ra một xung phía sau thay vì một xung phía trước.
Hiệu chuẩn đúng cách là rất quan trọng để tránh phát hiện sai hoặc bỏ sót xe. M1H cung cấp bốn mức độ nhạy, có thể điều chỉnh thông qua công tắc DIP 1 và 2 trên bảng điều khiển phía trước. Các thiết lập này được ghi nhãn là "Cao hơn", "Cao", "Thấp" và "Thấp hơn". Hướng dẫn sử dụng khuyến nghị rằng nếu một phương tiện không kích hoạt phản ứng trong quá trình kiểm tra, thì cần tăng độ nhạy. Độ nhạy cao thường được dùng cho các phương tiện nhỏ hoặc khi vòng dò có kích thước vật lý nhỏ, trong khi độ nhạy thấp hơn giúp ngăn ngừa nhiễu từ các vòng dò lân cận hoặc tiếng ồn môi trường.
Điều chỉnh tần số là một lớp bảo vệ khác chống nhiễu. Thiết bị cung cấp hai kiểu tần số, được điều khiển bởi công tắc DIP 6. Bằng cách chọn các tần số khác nhau cho các vòng dò liền kề, người lắp đặt có thể giảm thiểu nguy cơ "nói chéo" (cross-talk), tức là trường từ của một vòng dò can thiệp vào bộ dò của vòng dò khác. Điều này đặc biệt quan trọng tại các khu vực đỗ xe có mật độ cao.
Khái niệm "Thời gian hiện diện" đề cập đến khoảng thời gian bộ dò duy trì tín hiệu đầu ra sau khi xe đã dừng lại. Thời gian này được điều khiển bởi DIP 3. Tài liệu hướng dẫn định nghĩa hai chế độ riêng biệt.
Khi DIP 3 được đặt ở vị trí TẮT, thời gian hiện diện bị giới hạn. Cụ thể, bộ dò sẽ giữ tín hiệu tối đa trong vòng 5 phút. Nếu xe vẫn nằm trên vòng dò lâu hơn khoảng thời gian này, bộ dò sẽ giả định xe đã rời đi hoặc xảy ra sự cố, và tự động thiết lập lại về trạng thái "không có xe". Điều này ngăn ngừa tình trạng tín hiệu đầu ra bị kẹt, vốn có thể làm tê liệt toàn bộ hệ thống cổng.
Ngược lại, khi DIP 3 được đặt ở vị trí BẬT, thời gian hiện diện là không giới hạn. Điều này có nghĩa là miễn là xe còn nằm vật lý trên vòng dò, bộ dò sẽ duy trì tín hiệu đầu ra vô thời hạn. Chế độ này thường được sử dụng trong các ứng dụng đảm bảo an toàn (fail-safe), nơi cổng không được phép đóng dưới bất kỳ hoàn cảnh nào khi xe vẫn còn hiện diện.
Ngoài ra, DIP 5 điều khiển hành vi đầu ra tín hiệu liên quan đến độ trễ. Thiết lập DIP 5 ở trạng thái TẮT sẽ dẫn đến đầu ra tín hiệu ngay lập tức ngay khi phương tiện vào vùng cảm biến. Thiết lập DIP 5 ở trạng thái BẬT sẽ tạo ra độ trễ, khiến tín hiệu chỉ được xuất ra sau khi phương tiện đã hiện diện trong vòng hai giây. Đầu ra có độ trễ này có thể hữu ích để ngăn các kích hoạt sai do chuyển động nhanh gần mép vùng cảm biến hoặc người đi bộ đi ngang qua.
M1H được trang bị hệ thống chỉ báo LED kép (màu xanh lá và màu đỏ) cung cấp thông tin trạng thái thời gian thực.
Trong quá trình cấp nguồn, cả hai đèn LED đều tham gia vào quy trình tự hiệu chuẩn. Đèn LED màu xanh lá sẽ nhấp nháy, còn đèn LED màu đỏ sẽ tắt. Trong giai đoạn kéo dài một giây này, việc đảm bảo không có phương tiện nào nằm trên vùng cảm biến là cực kỳ quan trọng, vì thiết bị dò đang thiết lập giá trị nền. Nếu có phương tiện nằm trên vùng cảm biến trong khoảng thời gian này, quá trình hiệu chuẩn sẽ không chính xác.
Khi hiệu chuẩn hoàn tất, đèn LED màu xanh lá cây ngừng nhấp nháy và đèn LED màu đỏ vẫn tắt, cho biết thiết bị dò đang sẵn sàng hoạt động. Khi một phương tiện bước vào điều kiện làm việc, đèn LED màu đỏ sẽ bật sáng. Nếu đèn LED màu đỏ đang sáng và đèn LED màu xanh lá cây tắt, điều này cho biết phương tiện hiện đang được phát hiện. Sách hướng dẫn cũng nêu trạng thái chẩn đoán trong đó đèn LED màu xanh lá cây tắt và đèn LED màu đỏ sáng — điều này cho thấy thiết bị dò "không thể phát hiện các vòng dây" — khả năng cao do sự cố với dây vòng, ví dụ như ngắn mạch hoặc đứt dây.
Để đảm bảo tuổi thọ dài và khả năng tương thích, người lắp đặt phải tuân thủ đúng các thông số kỹ thuật. M1H hoạt động với nguồn điện xoay chiều/một chiều từ 12–24 V. Rơ-le đầu ra có định mức 120 V/3 A xoay chiều, đủ khả năng xử lý điện áp điều khiển cổng tiêu chuẩn. Dải nhiệt độ hoạt động rất rộng, từ ‑20°C đến +70°C, giúp thiết bị phù hợp cho lắp đặt ngoài trời trong nhiều điều kiện khí hậu khác nhau.
Thiết bị hỗ trợ dải cảm kháng vòng từ 50 đến 800 microhenry (µH), dù được tối ưu hóa cho dải 100 đến 300 µH. Tần số hoạt động nằm trong khoảng từ 20 đến 130 kHz. Về mặt vật lý, thiết bị có kích thước nhỏ gọn: 79 mm × 22,5 mm × 90 mm, cho phép lắp vừa vào các hộp điều khiển tiêu chuẩn.
Tóm lại, hướng dẫn sử dụng M1H mô tả một giải pháp phát hiện phương tiện linh hoạt và bền bỉ cao. Từ khả năng đảo ngược logic rơ-le bằng cầu nối (jumper) đến việc điều khiển chi tiết độ nhạy và thời gian phát hiện sự hiện diện, M1H cung cấp độ linh hoạt cần thiết cho các hệ thống điều khiển giao thông hiện đại. Việc chú ý đúng cách đến các thiết lập công tắc DIP và chẩn đoán qua đèn LED đảm bảo quá trình lắp đặt ổn định và hiệu quả.
 Tin nóng
2026-03-11
Copyright © 2026 Chisung Intelligence Technology (Shenzhen) Co., Limited All rights reserved. - CHÍNH SÁCH RIÊNG TƯ
 EN