El manual del usuario del M1H describe un detector de bucle para vehículos sofisticado, diseñado para sistemas fiables de gestión del tráfico y control de acceso. Este dispositivo funciona como componente crítico para detectar la presencia o el paso de vehículos mediante bucles inductivos. Comprender sus ajustes matizados, configuraciones de cableado e indicadores de diagnóstico es esencial para su implementación óptima en entornos como aparcamientos, cabinas de peaje y puertas automáticas.
El detector M1H está diseñado pensando en la versatilidad. Su función principal es detectar objetos metálicos (vehículos) que ingresan a un bucle inductivo. El dispositivo cuenta con varias características clave que potencian su utilidad. En primer lugar, emplea un mecanismo de autodetección. Cada vez que se cambia la posición del interruptor DIP o se modifica el tiempo de salida de presencia, el sistema inicia automáticamente una rutina de autodiagnóstico para garantizar que la calibración se ajuste a las condiciones ambientales.
El diseño físico incluye una estructura de alineación de ABS, lo que permite montar la unidad de forma compacta junto a pilares o dentro de carcasas estándar. Fundamentalmente, el modelo M1H ofrece un tiempo de salida de detección ajustable y modos de funcionamiento configurables por el usuario mediante interruptores DIP. Admite tanto señales de salida pulsadas como permanentes, lo que lo hace adaptable a diversos controladores de puertas y requisitos lógicos de barreras. El manual también menciona la posibilidad de cambiar la frecuencia de trabajo del bucle para evitar interferencias cruzadas con bucles adyacentes o con ruidos ambientales, una característica esencial en instalaciones de múltiples carriles.
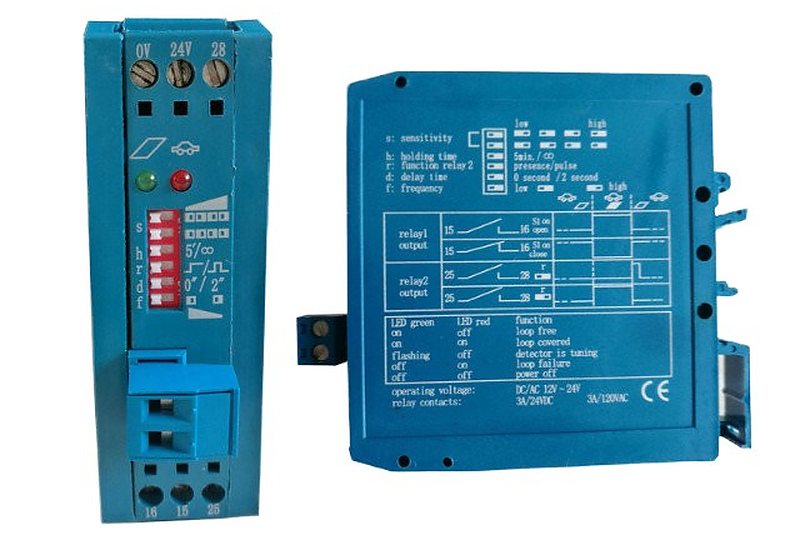
El diagrama de conexiones incluido en el manual ilustra la topología estándar de cableado. El detector funciona con una fuente de alimentación de corriente alterna o continua de 12 a 24 voltios. El arnés de cableado conecta los terminales del bucle, las entradas de alimentación y las salidas de relé.
Hay dos salidas de relé distintas (relé 1 y relé 2). El relé 1 se configura normalmente para la lógica principal de detección, controlando habitualmente la barrera o el sistema de acceso. El relé 2 puede configurarse como salida secundaria, utilizada frecuentemente para indicar estados específicos, como «presencia» o «impulso».
Un aspecto crítico del cableado es la configuración del puente (jumper wire). El manual especifica que, cuando el puente está abierto (sin conectar), la lógica de salida es «normalmente abierto» (NO). En este estado, los contactos del relé permanecen desconectados (abiertos) cuando no hay vehículo presente. Cuando un vehículo entra en el bucle, los dos contactos se cierran (conducen), activando así la salida. Por el contrario, cuando el puente se conecta al extremo «Close», la lógica se invierte a «normalmente cerrado» (NC). Esto significa que los contactos están cerrados (conduciendo) por defecto cuando no hay ningún vehículo presente y se abren (se desconectan) cuando un vehículo entra en el bucle.
Además, la función de los pines de salida varía. El manual destaca que el modo «Pulso» en el pin 25 o 28 está determinado por el interruptor DIP 4. Si DIP 4 se configura en posición APAGADO, la salida actúa como un pulso; cuando el vehículo abandona la bobina, el relé se desconecta tras un tiempo de atracción de 1 segundo. Si DIP 4 se configura en posición ENCENDIDO, los dos pines se activan tras el paso del vehículo por la bobina, generando un pulso de cierre (trailing pulse) en lugar de un pulso de apertura (leading pulse).
La calibración adecuada es fundamental para evitar detecciones falsas o vehículos no detectados. El M1H ofrece cuatro niveles de sensibilidad, ajustables mediante los interruptores DIP 1 y 2 del panel frontal. Estos ajustes están etiquetados como «Más alta», «Alta», «Baja» y «Más baja». El manual indica que, si un vehículo no desencadena una respuesta durante las pruebas, debe aumentarse la sensibilidad. Por lo general, se utiliza una sensibilidad alta para vehículos pequeños o cuando la bobina es físicamente pequeña, mientras que una sensibilidad más baja ayuda a prevenir interferencias provenientes de bobinas adyacentes o ruido ambiental.
El ajuste de frecuencia constituye otra capa de protección contra interferencias. El dispositivo ofrece dos estilos de frecuencia controlados mediante el interruptor DIP 6. Al seleccionar distintas frecuencias en bobinas adyacentes, los instaladores pueden minimizar el riesgo de «crosstalk», es decir, que el campo magnético de una bobina interfiera con el detector de otra. Esto resulta especialmente importante en zonas de estacionamiento de alta densidad.
El concepto de «tiempo de presencia» se refiere a cuánto tiempo mantiene el detector la señal de salida después de que el vehículo se ha detenido. Esto se controla mediante el interruptor DIP 3. El manual define dos modos distintos.
Cuando el interruptor DIP 3 está en posición OFF, el tiempo de presencia es limitado. Concretamente, el detector mantiene la señal durante un máximo de 5 minutos. Si un vehículo permanece sobre la bobina durante más tiempo, el detector asume que el vehículo ha salido o que hay una falla, y se reinicia automáticamente al estado «sin vehículo». Esto evita una salida atascada que podría paralizar un sistema de puerta.
Por el contrario, cuando el interruptor DIP 3 está en posición ON, el tiempo de presencia es ilimitado. Esto significa que, mientras el vehículo esté físicamente sobre la bobina, el detector mantendrá la señal de salida indefinidamente. Este modo se utiliza frecuentemente en aplicaciones de seguridad funcional (fail-safe), donde la puerta no debe cerrarse bajo ninguna circunstancia mientras el vehículo esté presente.
Además, el interruptor DIP 5 controla el comportamiento de salida de la señal respecto al retardo. Configurar el DIP 5 en OFF produce una salida inmediata de la señal tan pronto como el vehículo entra en el bucle. Configurar el DIP 5 en ON introduce un retardo, haciendo que la señal se emita únicamente después de que el vehículo haya estado presente durante dos segundos. Esta salida retardada puede resultar útil para evitar disparos falsos causados por movimientos rápidos cerca del borde del bucle o por peatones que pasan.
El M1H incorpora un sistema de indicadores LED doble (verde y rojo) que proporciona actualizaciones en tiempo real del estado.
Durante la activación de la alimentación, ambos LED participan en el proceso de autorregulación. El LED verde parpadeará y el LED rojo se apagará. Durante esta fase de un segundo, es fundamental que no haya ningún vehículo sobre el bucle, ya que el detector está estableciendo una referencia inicial. Si hay un vehículo sobre el bucle en ese momento, la autorregulación será incorrecta.
Una vez finalizada la calibración, el LED verde deja de parpadear y el LED rojo permanece apagado, lo que indica que el detector está listo para funcionar. Cuando un vehículo entra en condiciones de funcionamiento, el LED rojo se enciende. Si el LED rojo está encendido y el verde está apagado, indica que el vehículo está siendo detectado actualmente. El manual también menciona un estado de diagnóstico en el que el LED verde está apagado y el rojo está encendido, lo que indica que el detector «no puede detectar los bucles» —probablemente debido a una falla en el cable del bucle, como un cortocircuito o una rotura.
Para garantizar durabilidad y compatibilidad, los instaladores deben cumplir estrictamente con las especificaciones técnicas. El M1H funciona con una fuente de alimentación de CA/CC de 12‑24 V. El relé de salida está clasificado para 120 V / 3 A CA, capaz de manejar voltajes estándar de control de puertas. El rango de temperatura de funcionamiento es robusto, abarcando desde ‑20 °C hasta +70 °C, lo que lo hace adecuado para instalaciones al aire libre en diversos climas.
El dispositivo admite un rango de inductancia de bucle de 50 a 800 microhenrios (µH), aunque está optimizado para 100 a 300 µH. La frecuencia de trabajo varía entre 20 y 130 kHz. Físicamente, la unidad es compacta, con dimensiones de 79 mm × 22,5 mm × 90 mm, lo que permite su instalación en cajas de control estándar.
En resumen, el manual del usuario del M1H describe una solución altamente configurable y resistente para la detección de vehículos. Desde la posibilidad de invertir la lógica de los relés mediante puentes hasta el control detallado de la sensibilidad y los tiempos de presencia, el M1H ofrece la flexibilidad necesaria para los sistemas modernos de control de tráfico. Prestar la debida atención a la configuración de los interruptores DIP y a los diagnósticos mediante LED garantiza una instalación estable y eficiente.
 Noticias destacadas
2026-03-11
Copyright © 2026 Chisung Intelligence Technology (Shenzhen) Co., Limited All rights reserved. - POLÍTICA DE PRIVACIDAD
 EN